 国际站
随着机器人与自主系统应用领域不断拓展,复杂环境下的感知、决策、控制与安全保障等问题日益受到学术界和产业界关注,也对控制理论创新与工程实践融合提出了新的要求。
2026年9月19日,第十一届控制、机器人与控制论国际会议(CRC 2026)在合肥开幕。本届会议由IEEE与安徽大学联合主办,来自高校、科研机构及相关行业的专家学者和工程技术人员通过线上线下相结合的方式参会,围绕控制、机器人与控制论领域的研究方法、技术进展及应用实践等议题开展学术交流,就相关领域的前沿问题与发展趋势进行研讨。
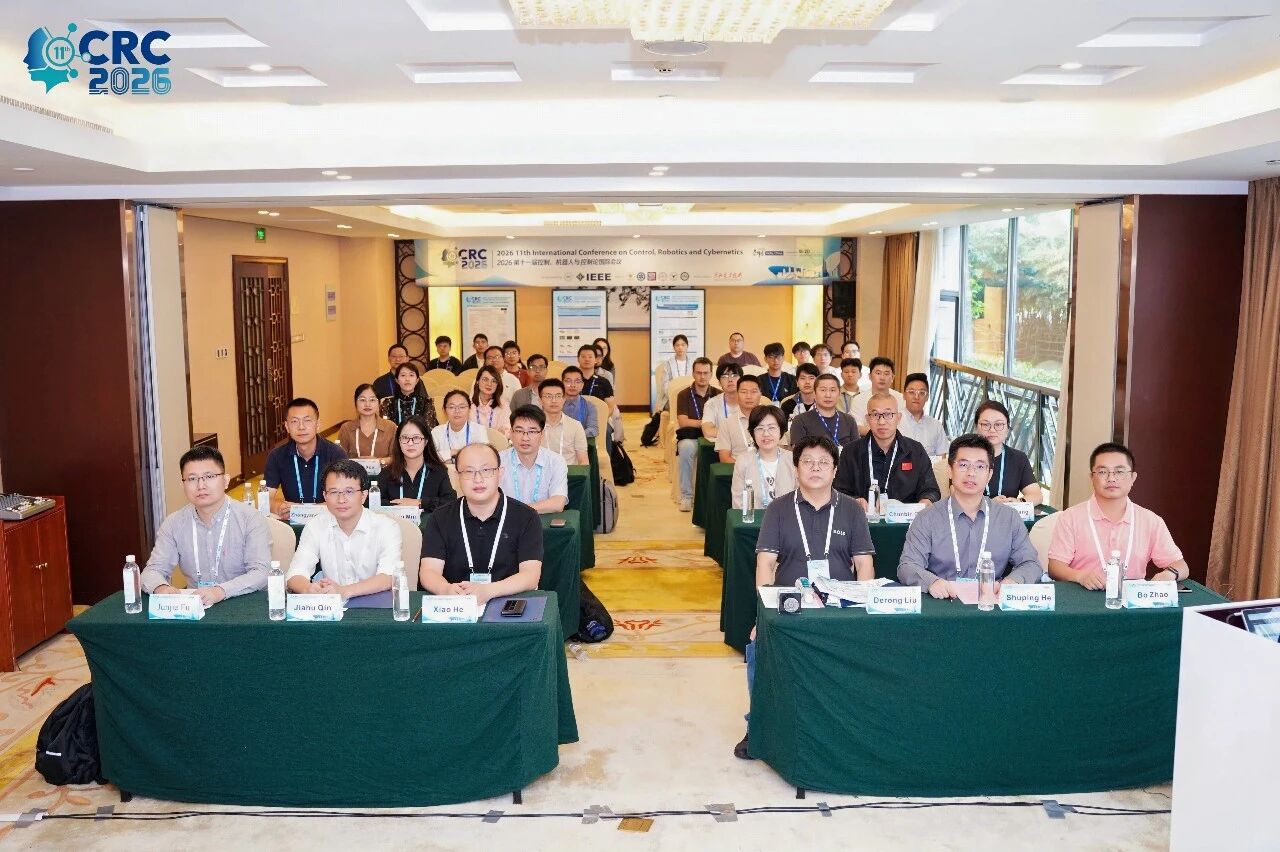 大会开幕式
9月19日上午,大会举行开幕式,开幕式由大会主席、安徽大学刘德荣教授(欧洲科学院院士、IEEE Fellow)主持。
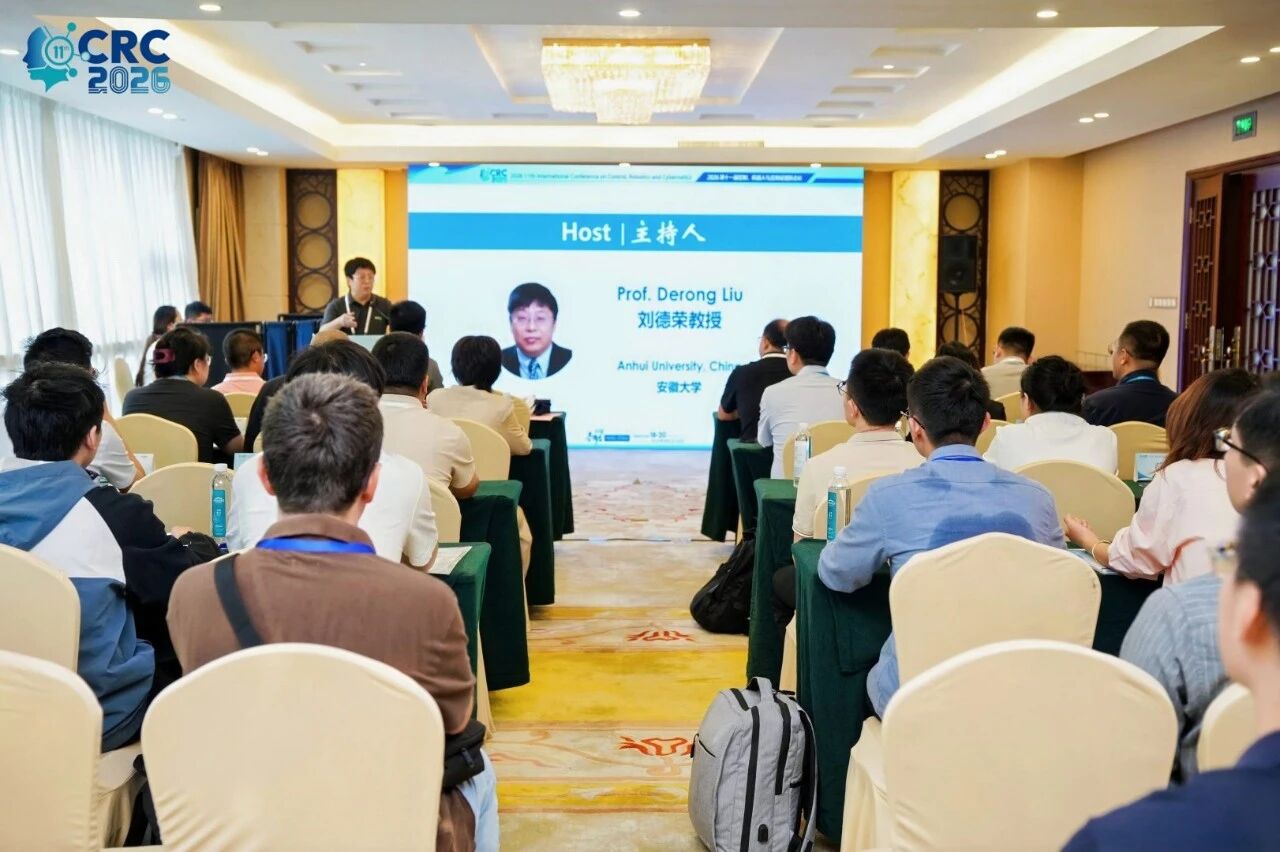
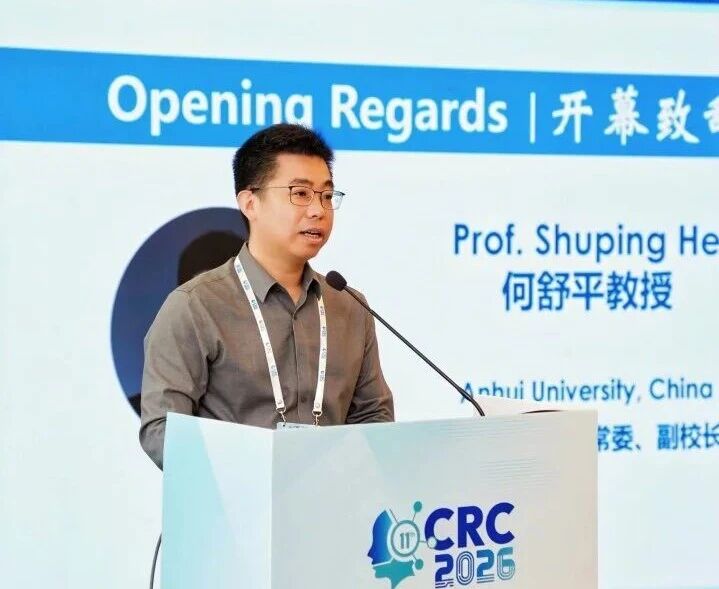
安徽大学党委常委、副校长何舒平教授致开幕辞,代表主办方对出席会议的各位嘉宾表示欢迎。他介绍了安徽大学在人工智能、机器人与智能控制等领域的学科建设、人才培养和科研创新情况,表示学校将持续面向国家战略需求和地方发展需要,深化相关领域建设。他希望与会专家学者立足各自研究领域,分享研究成果与实践经验,围绕学科交叉和技术应用中的重点问题深入研讨,凝聚学术共识,深化交流合作。
 大会主旨报告
清华大学何潇教授、中国科学技术大学秦家虎教授、东南大学付俊杰教授分别作主旨报告,围绕具身智能系统安全、多智能体协同与机器人自主运行等方向,分享最新研究进展与实践探索。
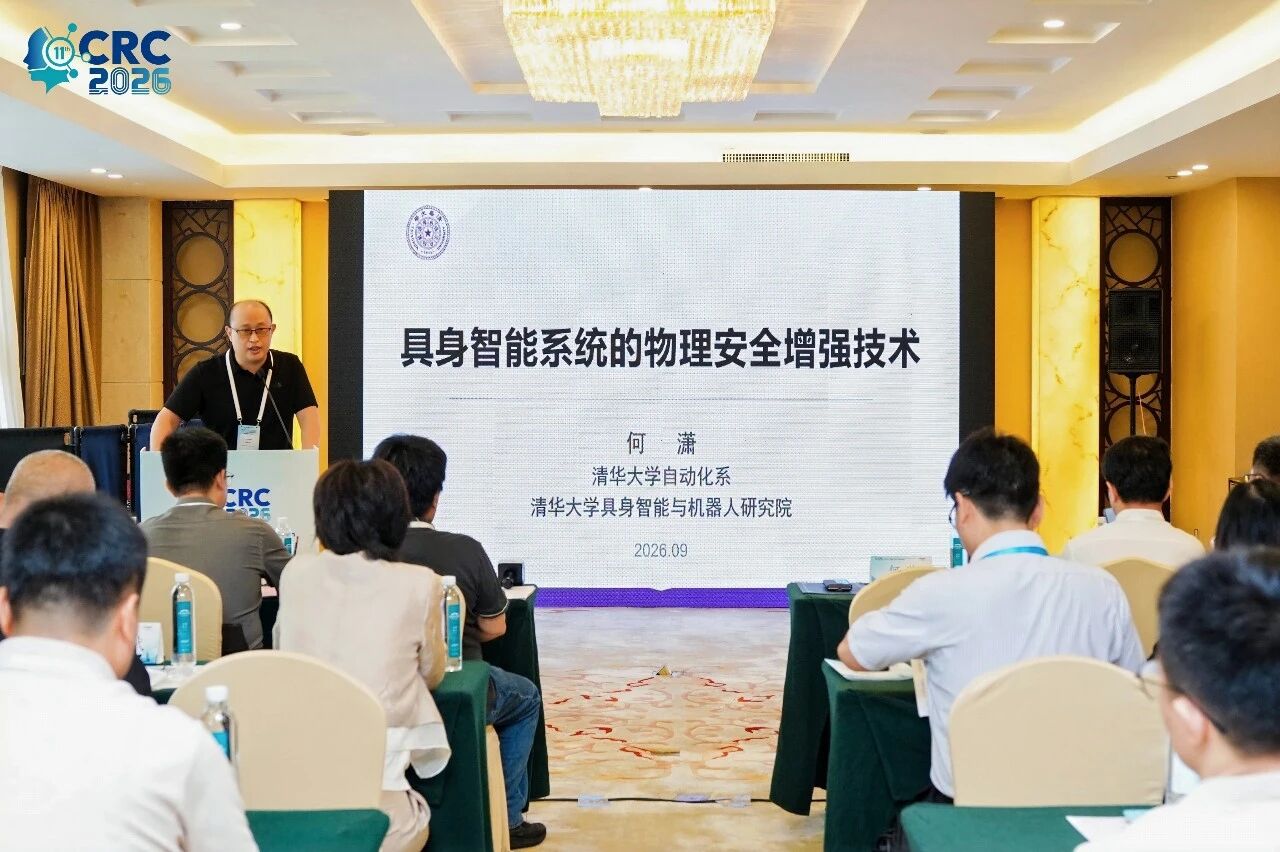 何潇教授以《Physical Safety Enhancement Technologies for Embodied Intelligent Systems》为题,针对具身智能系统中多子系统耦合、强非线性等问题,介绍网络化强跟踪非线性状态估计、基于辅助信号激励的主动诊断等研究方法,分享相关技术在提升系统运行安全性方面的探索。
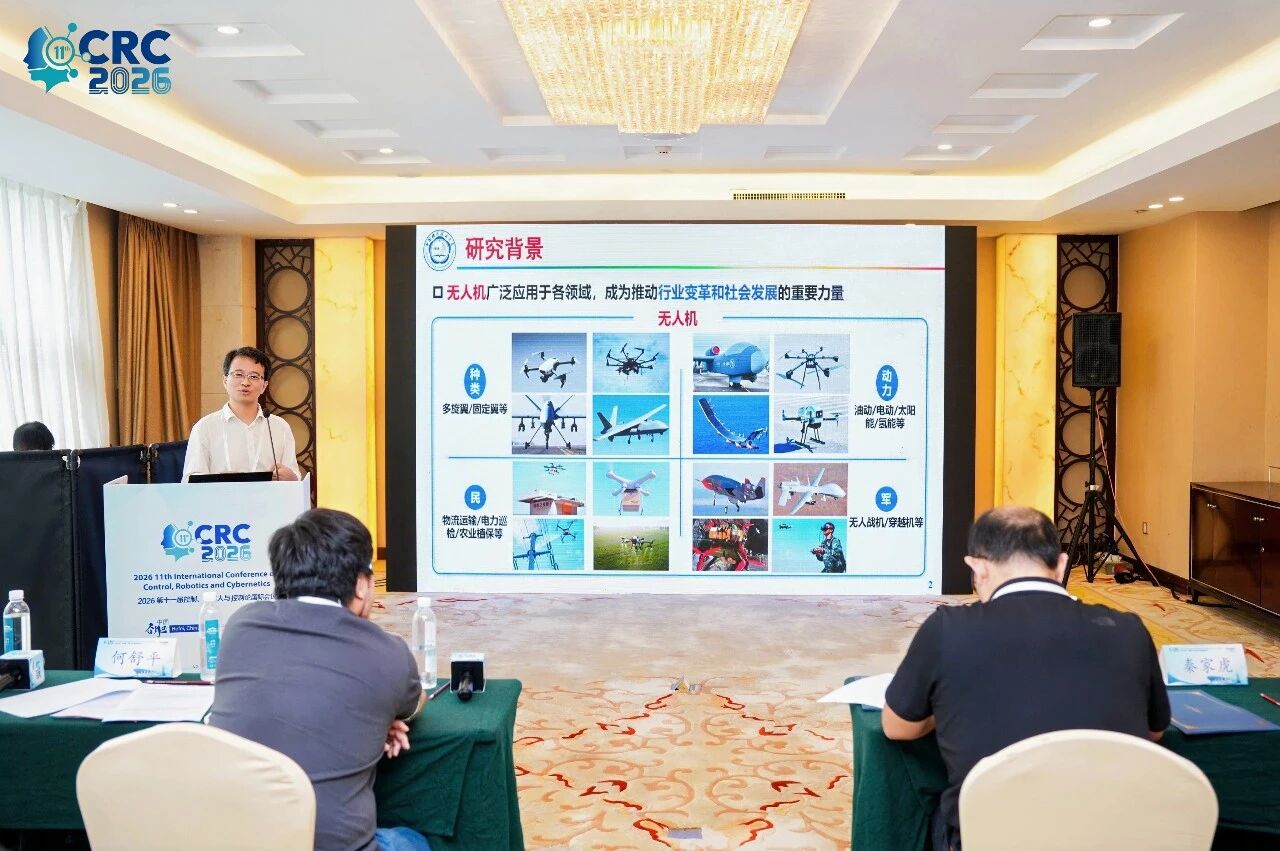
秦家虎教授以《Robot Autonomy in Complex Environments: Navigation and Mobile Manipulation》为题,介绍团队在自主机器人感知、规划与控制方面的研究进展,并结合无人机自主竞速、足式机器人移动操作等场景,讨论相关方法的系统实现与应用。
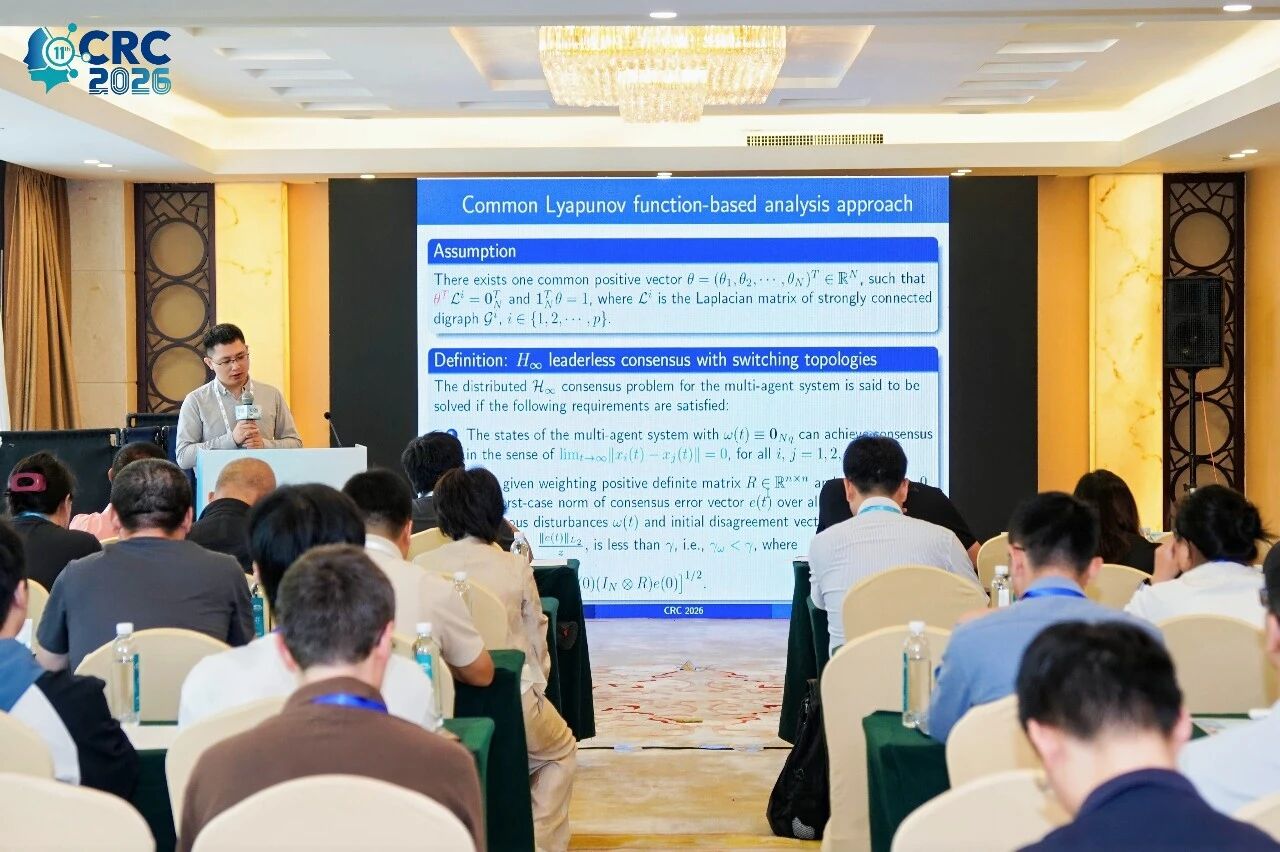
付俊杰教授以《Distributed Consensus and Optimization of Multi-Agent Systems with Switching Communication Topologies》为题,围绕网络化工程控制系统,重点讨论通信拓扑动态切换条件下多智能体系统的一致性控制与优化问题,并介绍相关理论在无人艇编队控制中的应用。
三场主旨报告分别从安全保障、群体协同和自主运行等角度,围绕复杂动态环境下智能系统的分析、决策与控制问题展开交流,呈现了控制与机器人领域的多方向研究进展。
特邀报告/专题分会
大会设置10场特邀报告,邀请天津大学史超阳教授、大连理工大学费中阳教授、北京理工大学康文教授、广东工业大学李珍妮教授等专家学者分享研究进展。报告内容涵盖医疗机器人与形态智能、空间柔性机械臂地面试验、海底管道检测、北斗定位增强、微电网协同控制与储能调节等方向,并围绕非线性系统稳定性、变循环发动机切换控制、无人车容错控制等问题,从理论分析、方法设计和实验验证等方面展开深入探讨。
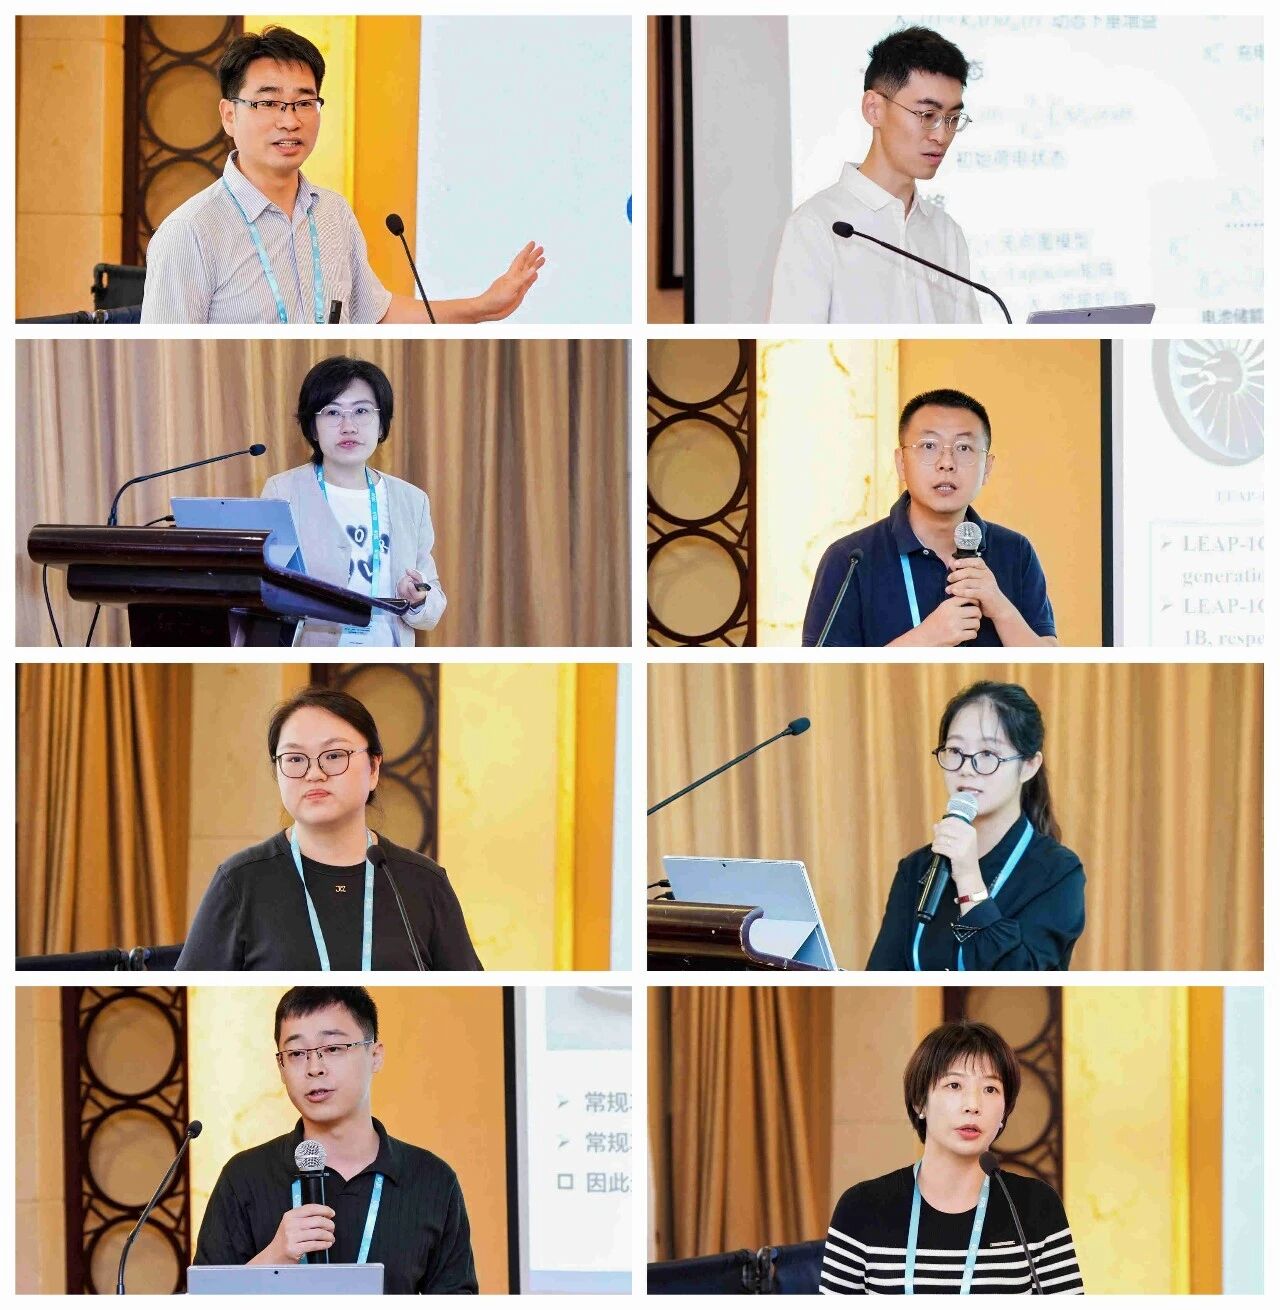
除主旨报告和特邀报告外,会议还设置4个现场平行分会、1个海报分会和1个线上分会。与会人员通过口头报告、海报展示和现场问答等形式,分享研究成果,交流研究方法与实验结果,并围绕相关技术的适用条件和工程实现开展讨论,为青年学者和学生展示研究工作、交流学术观点、听取同行意见提供了平台。
成果汇聚 携手向前
本届会议围绕控制理论、机器人系统及相关工程应用开展学术交流,既关注稳定性、状态估计、优化等基础问题,也涉及故障、通信约束和环境变化条件下的系统运行。来自医疗机器人、无人系统、能源及航空航天装备等领域的研究,为与会人员了解不同应用场景的技术需求、比较相关方法提供了参考。
通过报告与研讨,与会人员围绕模型构建、控制方法和实验验证等方面交流研究经验,进一步讨论相关技术的适用条件与工程实践中的实际问题,为后续学术研究、系统开发及合作交流奠定了基础。